Accueil › Forums › Forum › Réglage de la vitesse de transfert › Technique de transfert rapide synchronisée avec moteur pas à pas et RP2040
- Ce sujet contient 2 réponses, 2 participants et a été mis à jour pour la dernière fois par
Midiamat, le le 28 août 2026 à 16h01.
-
AuteurMessages
-
28 août 2026 à 15h32 #2260
Midiamat
ParticipantBonjour à toutes et à tous !
Pour toutes les personnes qui seraient intéressées de modifier leur projecteur 8mm ou super 8 avec un moteur pas à pas, voici les modifications rendant toutes les vitesses le défilement principal lié à une fréquence ronde avec les projecteurs tripales.
Pour vous donner un exemple avec caméra PAL à 25 ou 50 images par seconde :Images par seconde / Fréquence
8,33… = 5000 Hz
12,5 = 7500 Hz
16 66… = 10000 Hz
18 = 10500 Hz
24 = 14400 Hz
25 = 15000 HzAvec caméra NTSC à 30 ou 60 images seconde :
7,50 = 4500 Hz
10 = 6000 Hz
15 = 9000 Hz
20 = 12000 Hz
30 = 18000 HzComme vous pouvez le constater toutes les fréquences utilisées sont avec des chiffres entiers peu importe les vitesses et les fréquences des caméras.
Pour obtenir cela il faut une roue dentée de 48 dents sur l’axe du moteur pas à pas et de 36 dents sur l’axe du projecteur, soit un rapport de x 1,33…
Le tout peut-être synchronisé en reprenant la fréquence de la caméra à base d’un LM1881 (PLL carré), un optocoupleur 5N137 (isolation) et quelques composants passifs (filtrage et lissage) puis réduction de 5 volts à 3,3 volts, le tout connecter à un RP2040 dont le programme contrôle la gestion de la rampe d’accélération et d’accélération linéaire, la multiplication de la fréquence synchronisée sur la caméra et l’actualisation de la fréquence pour chaque image, l’alignement de la phase, l’accrochage etc tout en évitant micro-sauts mécaniques.En clair et pour faire simple :
Phase de démarrage (accélération)
Phase d’accrochage (Lock synchro de la caméra)
Phase d’actualisation fréquence (réinitialisation à chaque top images)
Phase d’arrêt (décélération)Le RP 2040 contrôle le driver moteur pas à pas grâce à un petit module permettant de porter les 3,3 v à 5 volts.
Voilà pour le gros des explications.Le tout et pour l’instant à l’état de prototype et dès que cela sera ultra fiable je communiquerai les plans ainsi que le code source.
Pour les personnes intéressées je peux déjà communiquer tout ce qui est déjà réalisé physiquement et théoriquement.
Cette méthode permet de transférer à 25 images/sec avec avec les pistes sonores et de simplement réduire la vitesse à 24 ou 18 images seconde avec un simple logiciel vidéo ou utiliser studio transfert ou en utilisant la vitesse de 16,66… Avec toutes les corrections que ce merveilleux logiciel peut effectuer.(J’utilise une technique dont 2 pales sont enlevées, la troisième restante et celle qui cache le changement de l’image).
Un moteur pas a pas Nema 17 à 1.8deg et de 65Ncm (42 x 42x 60mm) est idéal avec un générateur PWM150 pour les tests et drivers moteur TB6600.
Je vous souhaite à tous et à toutes d’excellents transferts.
28 août 2026 à 15h45 #2261Daniel
Maître des clésBonjour Midiamat.

Félicitations pour ce projet très prometteur, qui offrira plein de possibilités une fois réalisé.

Il y a apparemment une double détection de position de roues dentées à mettre en place : pourquoi n’est-ce pas suffisant avec une seule ?
28 août 2026 à 16h01 #2262Participant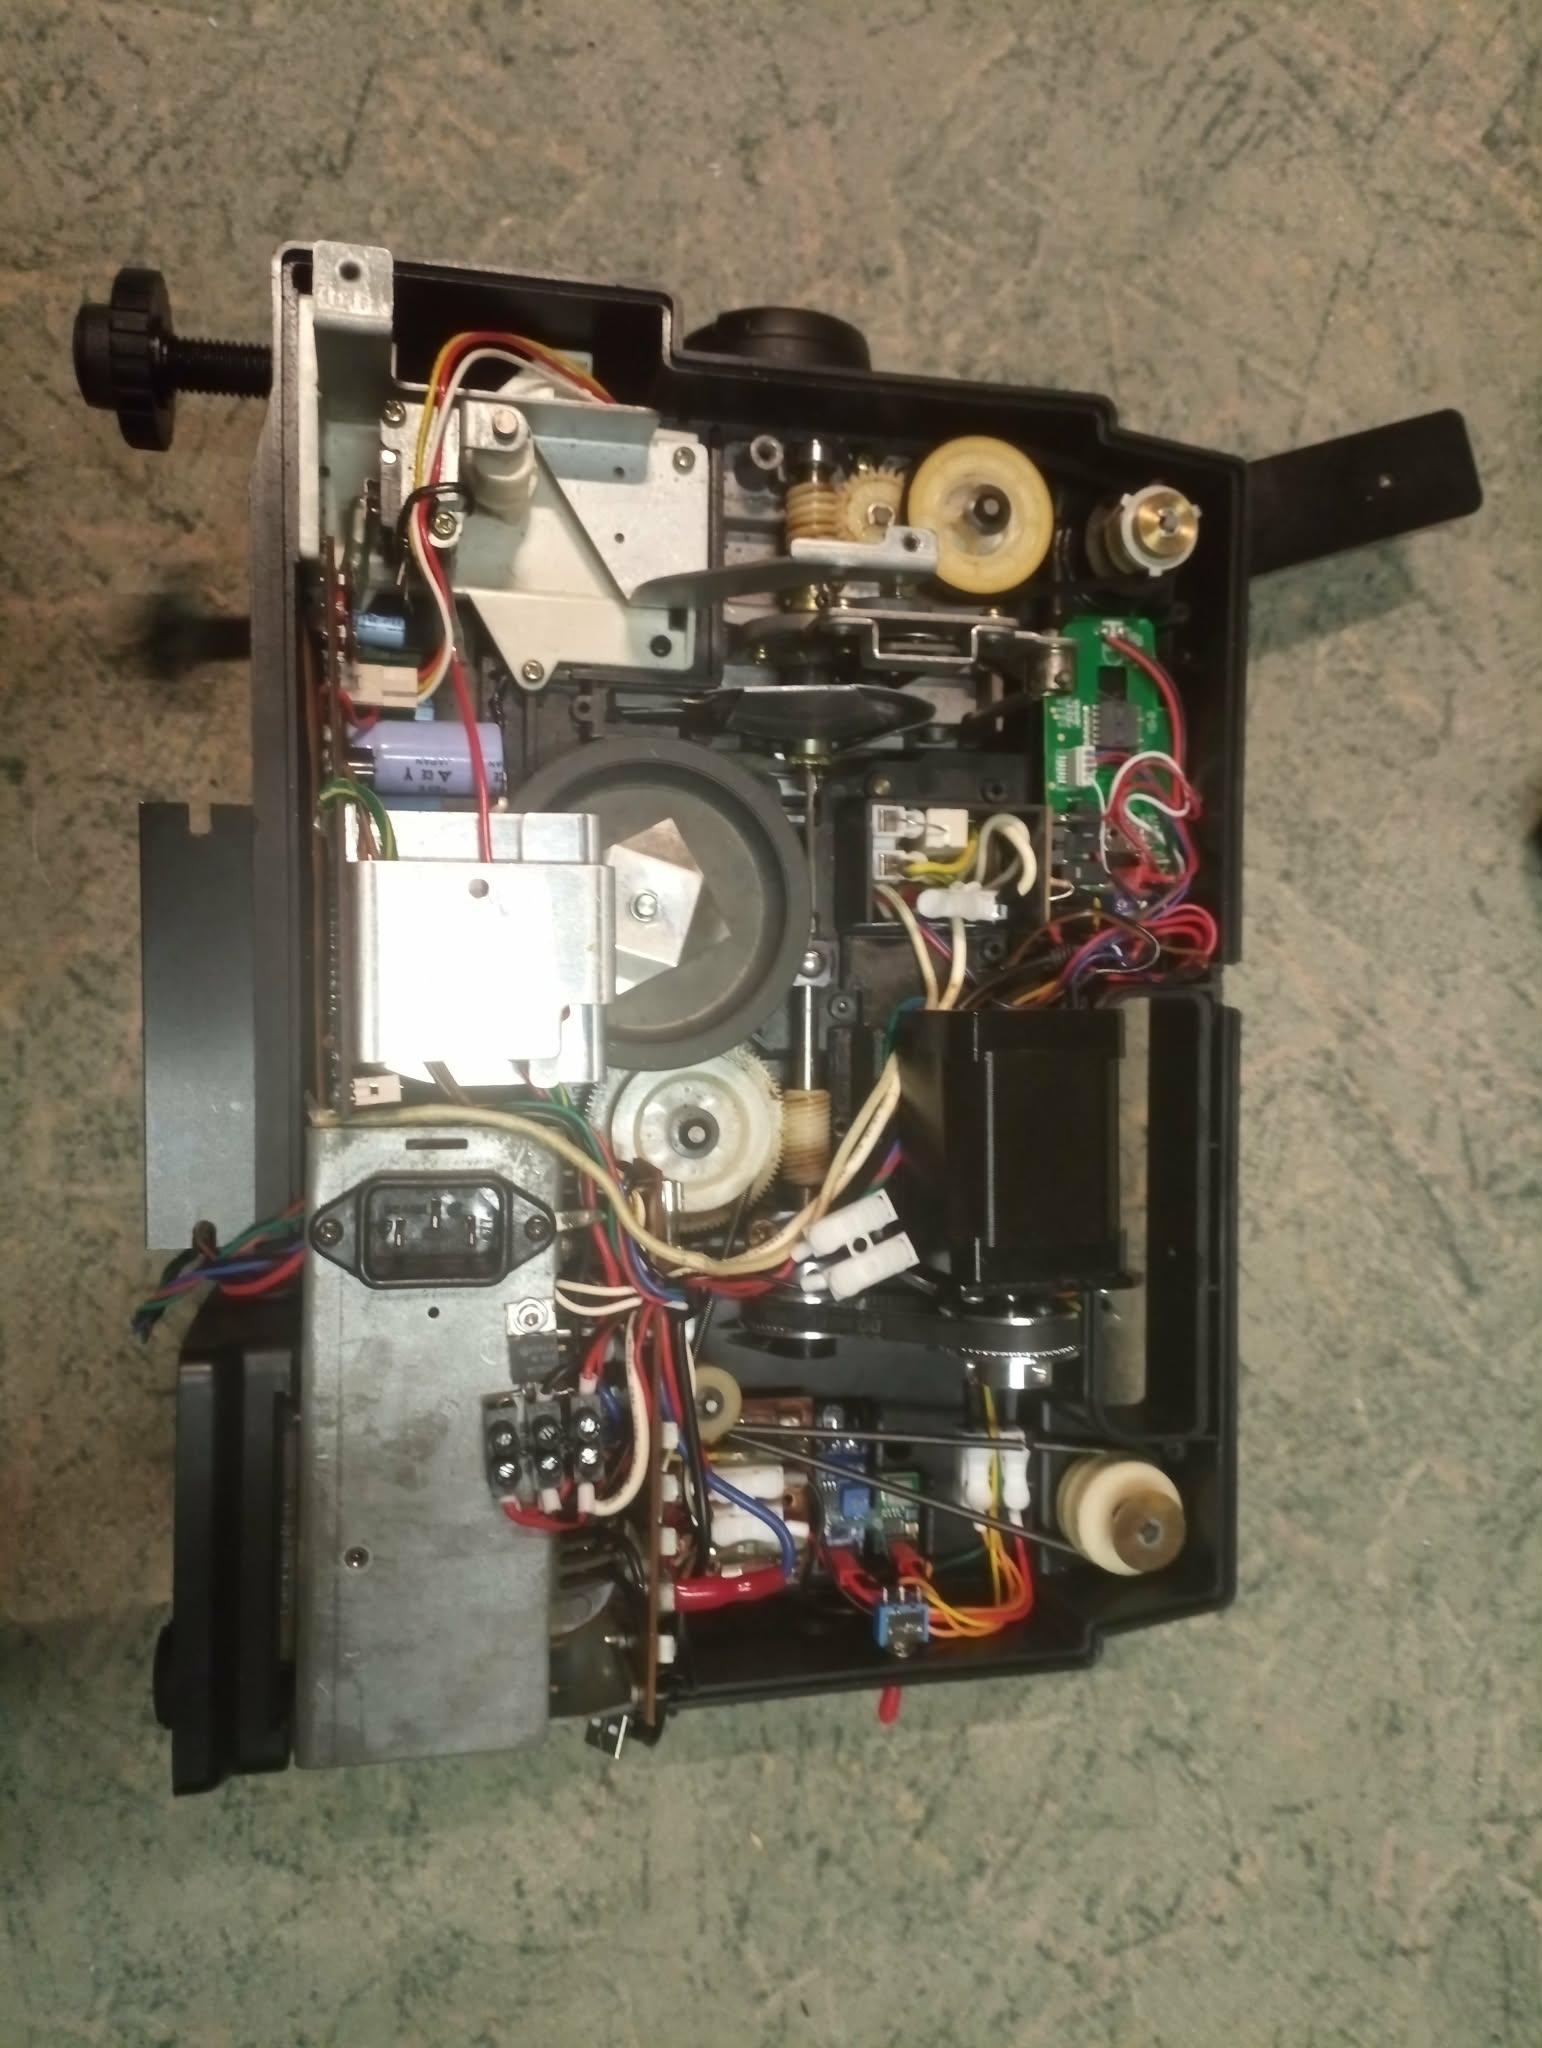 Non, une sur le moteur pas à pas et une sur l’axe du projecteur
Les tests de transfert avec le générateur d’impulsion PLL sont validées.
-
AuteurMessages
- Vous devez être connecté pour répondre à ce sujet.